
quinta-feira, 29 de novembro de 2012
1 Campeonato de Robótica UESC
Parabéns ao meus companheiros de Controle e Automação VI, pela primeira colocação no campeonato. Vamos gastar o dindin onde? Parabéns.


quarta-feira, 7 de novembro de 2012
Engenheiro da Nasa fala do desafio de levar robô Curiosity a Marte
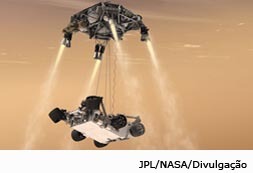
Para enviar o robô Curiosity a Marte em agosto deste ano foram necessários 10 anos de trabalhos e o envolvimento de 1.500 pessoas entre engenheiros da Nasa, do Laboratório de Propulsão a Jato (JPL, sigla em inglês), pesquisadores e empresas colaboradoras. O robô foi levado ao espaço protegido por uma cápsula e alçado na superfície do planeta vizinho por um guindaste, em uma operação classificada por Willian Allen, líder de projeto de sistemas mecânicos do Laboratório de Ciências de Marte (MSL), como aquela que "eu não faria novamente", em entrevista para a imprensa após palestra nesta terça-feira (6) como convidado do Siemens PLM Connection em São Paulo. A garantia de que nenhuma parte fosse danificada durante a operação de separação das partes foi um dos grandes desafios do projeto, considerado pela equipe de desenvolvimento como a mais complexa já realizada.
 Quando o projeto foi iniciado em 2003, uma das primeiras preocupações dos engenheiros do JPL foi a de procurar um software de Gerenciamento de Ciclo de Vida de Produtos adequado à complexidade do projeto, o laboratório é um dos 10 centros de pesquisas da Nasa, embora coordenado pela universidade de Caltech, está localizado em Pasadena, na Califórnia. "Sempre usamos algum tipo de PLM, mas eles traziam muitas divisões e sua integração funcionava de forma precária. Com a adoção do Teamcenter, conseguimos poupar muitas horas de retrabalho", comenta Allen. Com um programa de plataforma aberta, os envolvidos no projeto podiam mexer simultaneamente sem prejuízo para as operações. O engenheiro mecânico lembra que a adoção do sistema e seu bom funcionamento também depende de bastante treinamento.
A construção do braço mecânico do Curiosity, responsável pela coleta de material na superfície de marte, envio de fotos e dados é parte mais complexa da estrutura robótica. “Brincamos que o robô é um braço mecânico com rodas”, diz Allen. Para coordenar os movimentos e realizar a captura de dados um hardware chamado MLS foi desenvolvido. A fabricação de peças, componentes, hardwares e softwares é feita internamente pelos engenheiros dos centros de pesquisa da NASA e colaboradores. “Nós não temos o prazo da indústria e temos a responsabilidade de desenvolver aquilo que nunca foi feito antes”. Allen complementa “tudo o que fazemos está em constante desenvolvimento e aperfeiçoamento. Nosso programa de pesquisa em Marte prevê um envio de sondas a cada dois anos, nem todas do porte de Curiosity. A intenção é enviar astronautas até 2050”.
Conheça mais sobre o projeto Curiosity em parceria com a Siemens PLM na primeira edição de 2013 da Revista Manufatura em Foco.
Juliana Passos, colaboração para o CIMM
terça-feira, 29 de maio de 2012
Robô alemão concorrerá ao Google Lunar X PRIZE
Robô na Lua
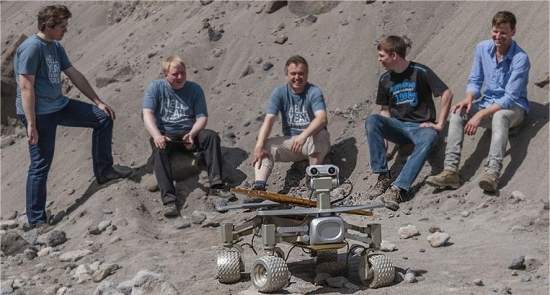
Uma equipe alemã apresentou o robô com que planeja concorrer ao Google Lunar X PRIZE.
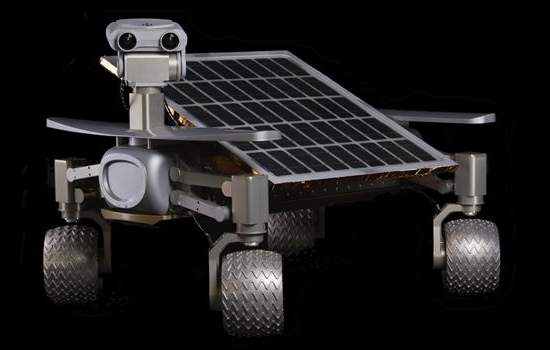
O robô Azimov, segundo o grupo, deverá pousar na Lua em 2014.
A competição dará US$20 milhões para a primeira equipe que conseguir pousar na Lua uma sonda não tripulada - um pequeno robô, - fazê-la movimentar-se por 500 metros e transmitir a proeza em vídeo para a Terra.
Apesar do nome divertido da equipe - Part-Time Scientists (cientistas em meio período, em tradução livre) - o projeto está sendo feito em colaboração com o Instituto de Robótica e Mecatrônica da agência espacial alemã, a DLR.
Processamento gráfico
Dois robôs soviéticos - Lunokhod 1 e 2 - rodaram pela Lua nos anos 1970, mas eram inteiramente controlados da Terra, via rádio.
Segundo seus criadores, o Azimov será totalmente autônomo e, mais do que isso, rápido. Segundo a equipe, ele tem capacidade para processar "várias imagens por segundo".
Apenas para comparação, o robô Opportunity, da NASA, que está em Marte, leva quase três minutos para processar um par das suas imagens estéreo, o que limita seu movimento a cerca de 1 centímetro por segundo.
O Azimov também possui uma câmera estéreo, cujas imagens serão usadas para gerar um modelo ambiental, por onde será traçada uma rota livre de colisões.
Não por acaso, a equipe tem o patrocínio do fabricante de processadores gráficos Nvidia.
Fotos da Apolo
"Como não existe GPS na Lua, é importante que o Asimov possa se orientar independentemente e explorar um território desconhecido com segurança. Quanto mais rápido ele fizer isto, melhor," disse Robert Boehme, líder da equipe.
O Google Lunar X PRIZE oferece também um prêmio extra para a equipe que tirar fotos ou filmar artefatos das missões Apolo.
Para conhecer outras equipes que estão planejando concorrer ao prêmio, veja a reportagem:
Prêmio do Google para pouso na Lua continua sem ganhador
quinta-feira, 24 de maio de 2012
Versões gratuitas de softwares Autodesk 2013 para estudantes e educadores

Compartilhe suas ideias na Comunidade Global de Estudantes da Autodesk.
Entre hoje mesmo na Comunidade de Estudantes e Educadores da Autodesk, para compartilhar seus projetos com mais de quatro milhões de membros do mundo todo, os quais trocam ideias, conhecimento, estratégias e aprendem em conjunto com profissionais e representantes da Autodesk.

Faça o download de versões gratuitas de softwares Autodesk 2013
Além disso, ao fazer parte da Comunidade de Estudantes da Autodesk, você poderá melhorar suas habilidades, explorar tutoriais e recursos de treinamento e terá acesso gratuito a mais de 35 downloads de software, versões 2013, além conselhos e ferramentas de apoio para o produto mais adequado para sua profissão. Com o software da Autodesk, você estará um passo à frente.
Como se inscrever?
Entre no You Tube e assista ao vídeo com as instruções para se inscrever na Comunidade de Estudantes e Educadores da Autodesk
segunda-feira, 21 de maio de 2012
Recupere a coragem de enfrentar a chuva!
Fonte: blogdomarcondes.cimm.com.br/
sexta-feira, 11 de maio de 2012
Robô voador consegue empoleirar-se como os pássaros
Invenção deve servir para a construção de pequenas aeronaves de vigilância
Cientistas criaram um robô voador que consegue empoleirar-se como um pássaro e pousar delicadamente na mão de uma pessoa. É a primeira vez que uma máquina consegue imitar estes movimentos, de acordo com os engenheiros da Universidade de Illinois, nos Estados Unidos. A invenção deve servir para a construção de pequenas aeronaves de vigilância.
Parar empoleirarem-se nos galhos, fios ou marquises, os pássaros realizam duas manobras. Na primeira, o animal plana até uma posição apropriada em relação ao local de pouso. Na segunda, empina o corpo e desacelera rapidamente. De acordo com os pesquisadores, imitar esses movimentos é difícil por causa de dois fatores: a duração da manobra é muito pequena, e é preciso alta precisão para conduzi-la com sucesso.
Fonte: Revista Veja Online | 08/05/2012
Link para a matéria original e video demonstrativo: http://veja.abril.com.br/noticia/ciencia/passaro-robo-consegue-empoleirar-se-em-mao-humana
Cientistas criaram um robô voador que consegue empoleirar-se como um pássaro e pousar delicadamente na mão de uma pessoa. É a primeira vez que uma máquina consegue imitar estes movimentos, de acordo com os engenheiros da Universidade de Illinois, nos Estados Unidos. A invenção deve servir para a construção de pequenas aeronaves de vigilância.
Parar empoleirarem-se nos galhos, fios ou marquises, os pássaros realizam duas manobras. Na primeira, o animal plana até uma posição apropriada em relação ao local de pouso. Na segunda, empina o corpo e desacelera rapidamente. De acordo com os pesquisadores, imitar esses movimentos é difícil por causa de dois fatores: a duração da manobra é muito pequena, e é preciso alta precisão para conduzi-la com sucesso.
Fonte: Revista Veja Online | 08/05/2012
Link para a matéria original e video demonstrativo: http://veja.abril.com.br/noticia/ciencia/passaro-robo-consegue-empoleirar-se-em-mao-humana
quinta-feira, 10 de maio de 2012
Carro sem motorista do Google recebe licença para andar nas ruas de Nevada, EUA
Um carro que não precisa de motorista para ser guiado recebeu autorização do estado norte-americano de Nevada para ser utilizado nas ruas e estradas locais. O primeiro modelo a receber a licença é o Toyota Prius, cujo sistema de navegação foi aperfeiçoado pelo Google.
 Segundo a BBC, para orientar a navegação, o veículo traz câmeras no teto, radares e um laser que o ajuda a "ver" pedestres, ciclistas e os demais carros na estrada. Os engenheiros do Google já testaram o carronas ruas da Califórnia, inclusive na famosa ponte Golden Gate, em São Francisco.
Nestes testes, o carro esteve sob supervisão de um motorista profissional, que estava pronto para assumir o comando do veículo caso ocorresse qualquer problema. Segundo o engenheiro Sebastian Thrun, o carro percorreu 255 mil quilômetros nos testes. Apenas um incidente foi registrado: um outro automóvel, dirigido por uma pessoa real, bateu de leve no veículo próximo a um semáforo.
Para o diretor do Departamento de Veículos Motores do estado de Nevada, Bruce Breslow, os veículos em teste atualmente são os "carros do futuro". Por enquanto, apenas o Google recebeu licença, mas no futuro o governo estadual pretende emitir licenças a motoristas do estado.
Uma nova legislação que trata do assunto – que entrou em vigor em março deste ano – afirma que o carro sem motorista precisa ser supervisionado obrigatoriamente por duas pessoas – uma delas seria um motorista para casos de emergência, e o outro monitoraria o computador de bordo. A Califórnia pretende seguir o mesmo caminho.
"A grande maioria dos acidentes ocorre por erro humano", disse Alex Padilla, do Legislativo do Estado da Califórnia. "Com o uso de computadores, sensores e outros sistemas, um veículo autônomo é capaz de analisar o ambiente de direção mais rapidamente e operar o veículo com maior segurança", afirmou.
A primeira viagem do automóvel deve acontecer em Las Vegas
Fonte: olhardigital.com
Assinar:
Postagens (Atom)